R&D
R&D
R&D
R&D
3D Depth 정보를 활용한 지능형 Vision-AI
RGB-D 기반 3D 공간 인식 기술로 객체의 위치와 깊이 정보를 정밀하게 분석하고, 로봇의 판단과 제어 정확도를 높입니다.
◾3D Depth 정보를 활용한 지능형 Vision-AI
· RGB+Depth 정보를 Early Fusion 또는 Late Fusion 방식으로 통합하여 Vision-AI 알고리즘을 구성함으로써 객체 탐지 정확도 향상, 파렛트 정렬 판단의 신뢰도 개선, 충돌 회피 판단 및 정밀도 향상을 기대.
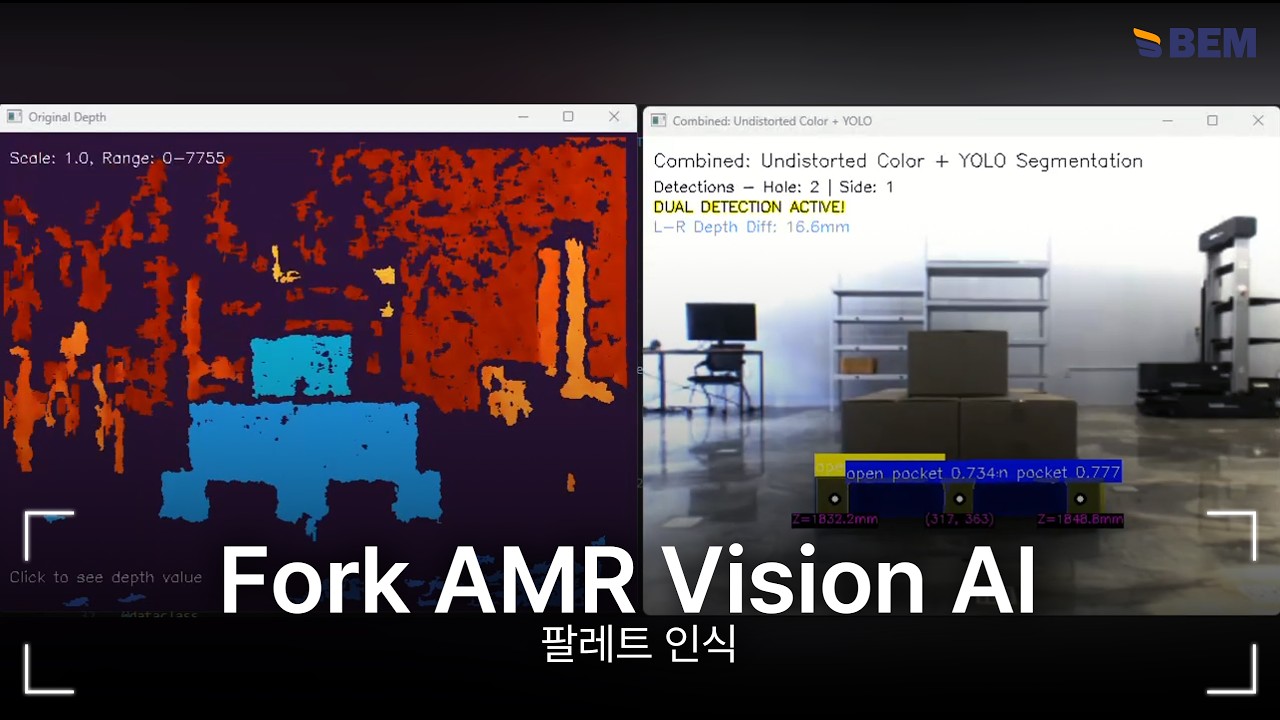
◾Fork형 AMR을 위한 RGB-D 기반 파렛트 인식 및 3D 위치 추정 기술
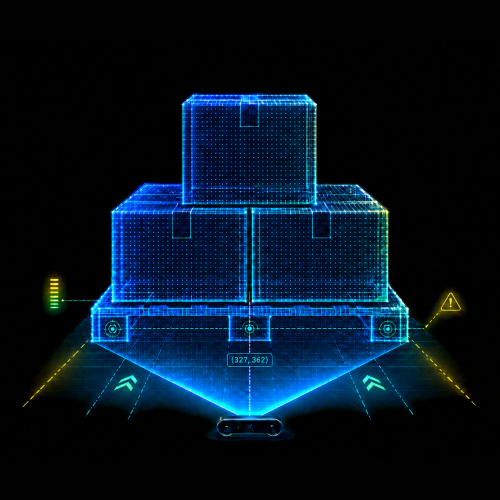
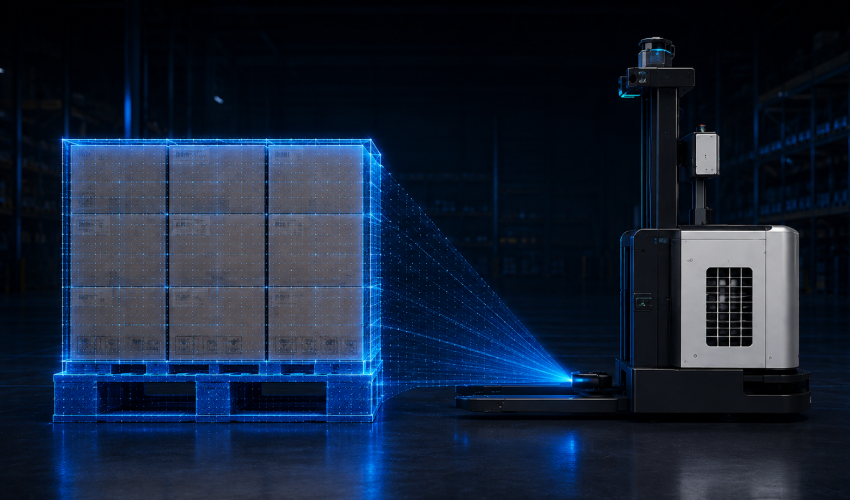
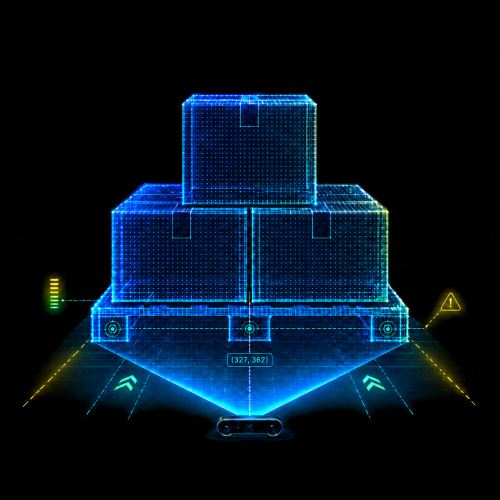
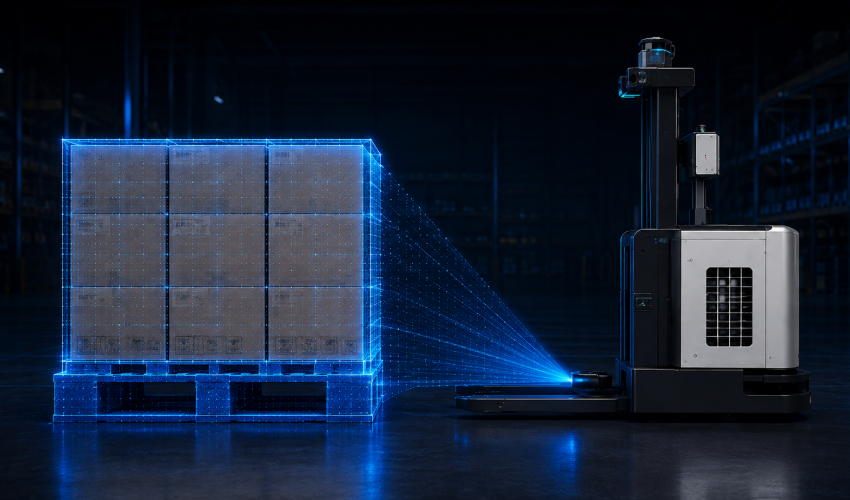
· Fork형 AMR에 RGB-D 기반 Depth 카메라를 장착하여, 카메라로부터 전달받은 좌표 기준으로 근거리에서 파렛트를 재인식하고 3D Point Cloud를 생성 및 분석
· 해당 기술을 통해 Fork형 AMR은 비정형 환경에서도 파렛트를 정확하게 삽입 위치에 맞춰 정렬 및 접근할 수 있으며, 근거리 정밀 인식 신뢰도를 극대화
R&D
3D Depth 정보를 활용한 지능형 Vision-AI
RGB-D 기반 3D 공간 인식 기술로 객체의 위치와 깊이 정보를 정밀하게 분석하고, 로봇의 판단과 제어 정확도를 높입니다.
◾3D Depth 정보를 활용한 지능형 Vision-AI
· RGB+Depth 정보를 Early Fusion 또는 Late Fusion 방식으로 통합하여 Vision-AI 알고리즘을 구성함으로써 객체 탐지 정확도 향상, 파렛트 정렬 판단의 신뢰도 개선, 충돌 회피 판단 및 정밀도 향상을 기대.
◾Fork형 AMR을 위한 RGB-D 기반 파렛트 인식 및 3D 위치 추정 기술
· Fork형 AMR에 RGB-D 기반 Depth 카메라를 장착하여, 카메라로부터 전달받은 좌표 기준으로 근거리에서 파렛트를 재인식하고 3D Point Cloud를 생성 및 분석
· 해당 기술을 통해 Fork형 AMR은 비정형 환경에서도 파렛트를 정확하게 삽입 위치에 맞춰 정렬 및 접근할 수 있으며, 근거리 정밀 인식 신뢰도를 극대화