


FAQ
통신 사양은 타사 대비 쉬운 편입니다.
열악한 무선 통신 환경에서도 강인하도록 Simple.Robust하게 설계되었으며,
PCB나 PLC도 쉽게 연동이 가능합니다.
Simple해도 국제 반도체 통신 규약 메시지는 모두 처리할 수 있도록 설계되었습니다. 단, 관제 기술이 뛰어난 만큼 기본적인 제어 기술은 뒷받침되어야 합니다.
저희는 자사의 로봇 솔루션을 추천드립니다.
성능은 물론, 비용과 안정성, 유지보수를 생각하신다면 선택하지 않을 이유가 없습니다.
“동적 가감속 및 목적지 변경 기술” 이 필요합니다.
모터 드라이버에서도 가감속이 이루어지지만 주행 제어 단계에서도 상황에 맞는 디지털 가감속은 필수 입니다.
이는 모터 감속기 파열부터 모터 드라이버 부하 등 모터 수명과 밀집한 관계가 있습니다.
일반 사용자는 단방향 순환 구조로 만드시는 걸 추천 드립니다.
하단 내용은 물류로봇 시스템의 5대 제약으로 물류로봇 사업에 핵심 정보이지만 간단히 공유합니다.
1. 물리적인 공간이 없으면 운영 정지(Stuck, Jam) 됨
a. 불변의 법칙 입니다. 운영 공간은 대부분 협소 합니다. 그래서 관제 핵심 알고리즘 중 하나는 공간 활용 입니다.
2. 노드간 차량 간섭은 최소화해야 함
a. 노드간 차량 간섭이 있으면 충돌 가능성이 생기게 됩니다.
b. 자사의 순수 독자적인[4세대 실시간 예측충돌방지 기술]은 완벽한 충돌회피가 가능합니다.
3. 차량은 노드 정위치에 정지해야 함
a. 차량 Rebooting 시, 차량 상태는 Init이어야 하고 초기화를 통해 노드 정위치에서 parked로 standby 해야 합니다.
b. Emergency는 제외 입니다. 최대한 빨리 서야 합니다. (이후, 상태가 정상화되면 Init으로 노드 정위치에 정지)
4. 자동 명령 이외에 차량이 양방향 외길에 서있으면 안됨
a. 이해가 어려우실 수 있습니다만, 양방향 외길에서의 Abnormal 상황은 운영 정지 CASE가 무한히 늘어납니다.
b. 특히, 운영정지(stuck) 및 충돌 CASE는 아주 조그만 한 확률도 무시해선 안됩니다.
5. Abnormal 충돌은 최종적으로 차량이 자체적으로 막아야만 함
a. Normal한 상황에 1차적인 충돌은 RCS가 막지만, Abnormal한 충돌방지는 차량에서 완벽히 이루어져야 합니다.
OHS·OHT는 고정된 경로에서 빠른 반복 이송에 강점이 있는 반면, AMR·AGV는 주행 경로와 차량 형태의 제약이 적어 다양한 물류 환경에 적용할 수 있습니다.
운반물과 공정에 따라 차량 및 주행 방식을 맞춤 구성하고, 이적재 설비·충전기·자동문·리프트 등 다양한 현장 설비와 연동할 수 있어 높은 확장성과 유연성을 제공합니다.
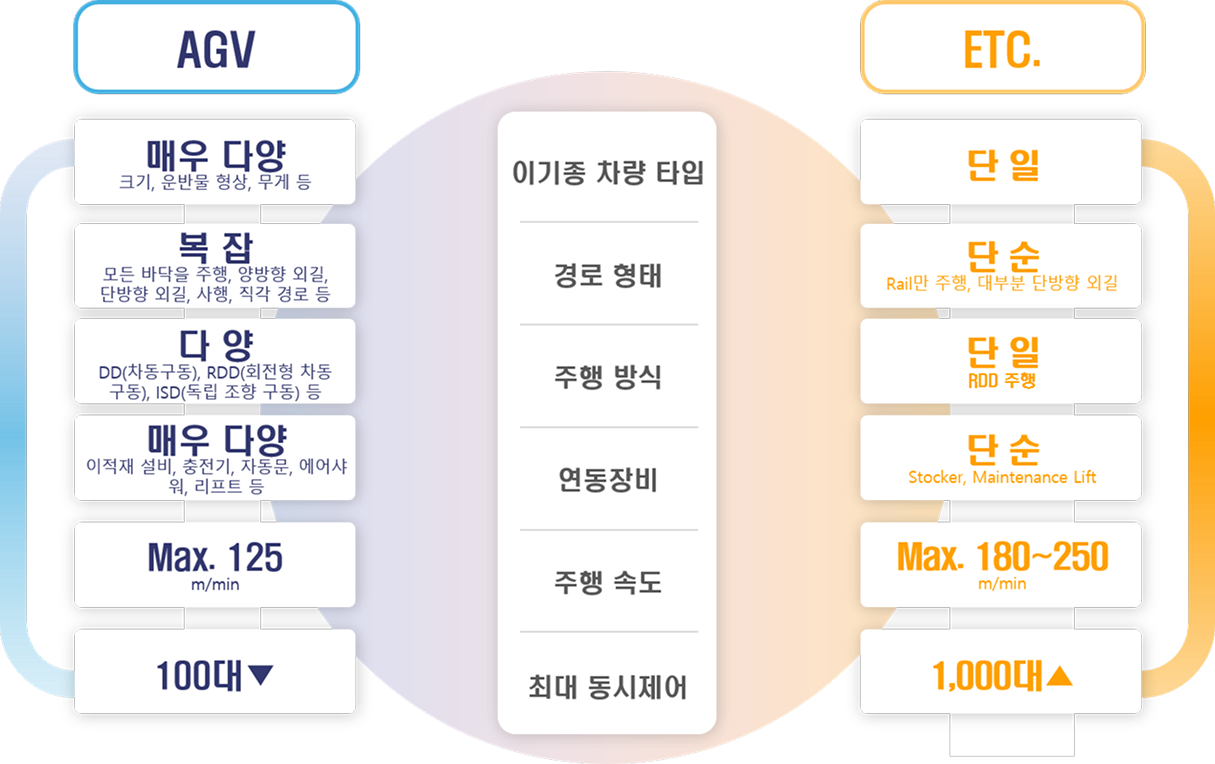
※ 본 내용은 일반적인 기술 구성에 따른 비교이며, 실제 적용 가능 여부와 세부 사양은 현장 환경 및 운영 조건에 따라 달라질 수 있습니다. 도입 전 전문가와의 상담을 통해 반드시 확인해 주시기 바랍니다.
OHS·OHT 관제가 비교적 단순하고 정형화된 운행 조건을 중심으로 한다면, AMR·AGV 관제는 다수의 이기종 차량과 다양한 작업을 실시간으로 제어해야 합니다.
충돌 예측, 경로 제어, 작업 우선순위, 배터리 운영까지 통합적으로 관리해 복잡한 물류 환경에서도 유연한 운영이 가능합니다.
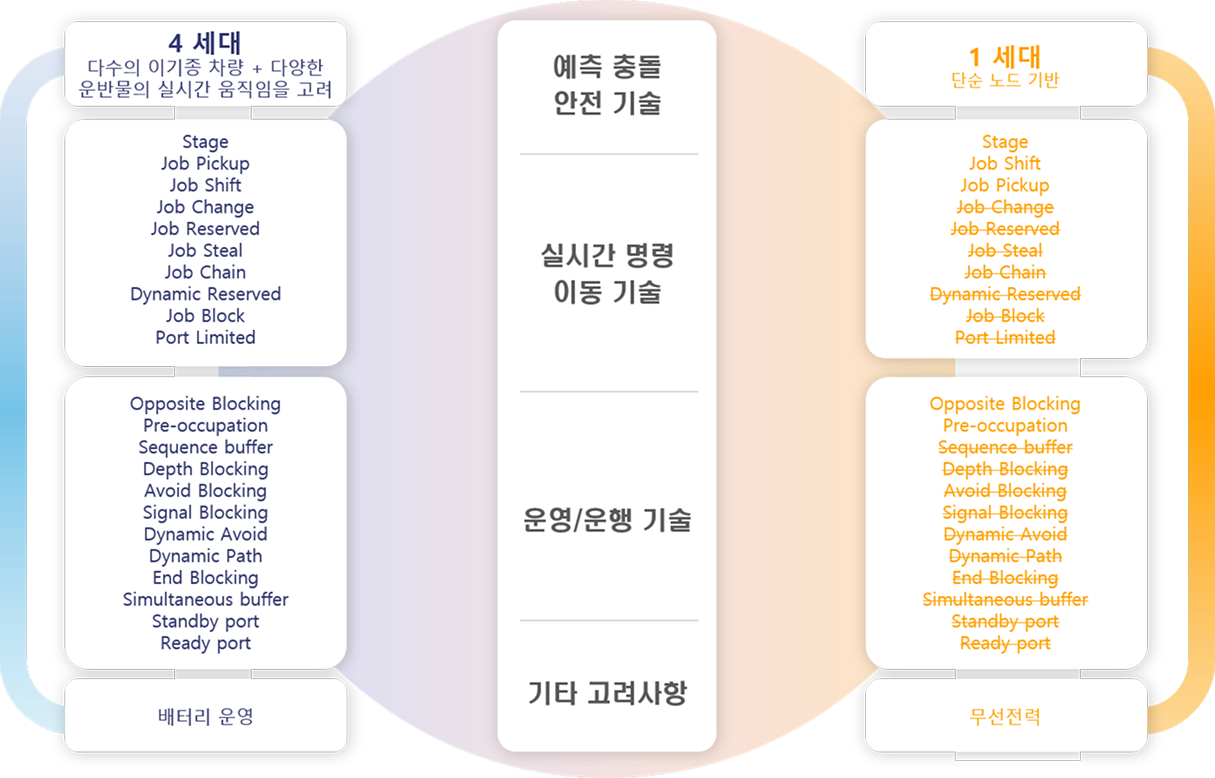
※ 본 내용은 일반적인 기술 구성에 따른 비교이며, 실제 적용 가능 여부와 세부 사양은 현장 환경 및 운영 조건에 따라 달라질 수 있습니다. 도입 전 전문가와의 상담을 통해 반드시 확인해 주시기 바랍니다.