주행제어 기술
주행제어 기술
주행제어 기술
Solution
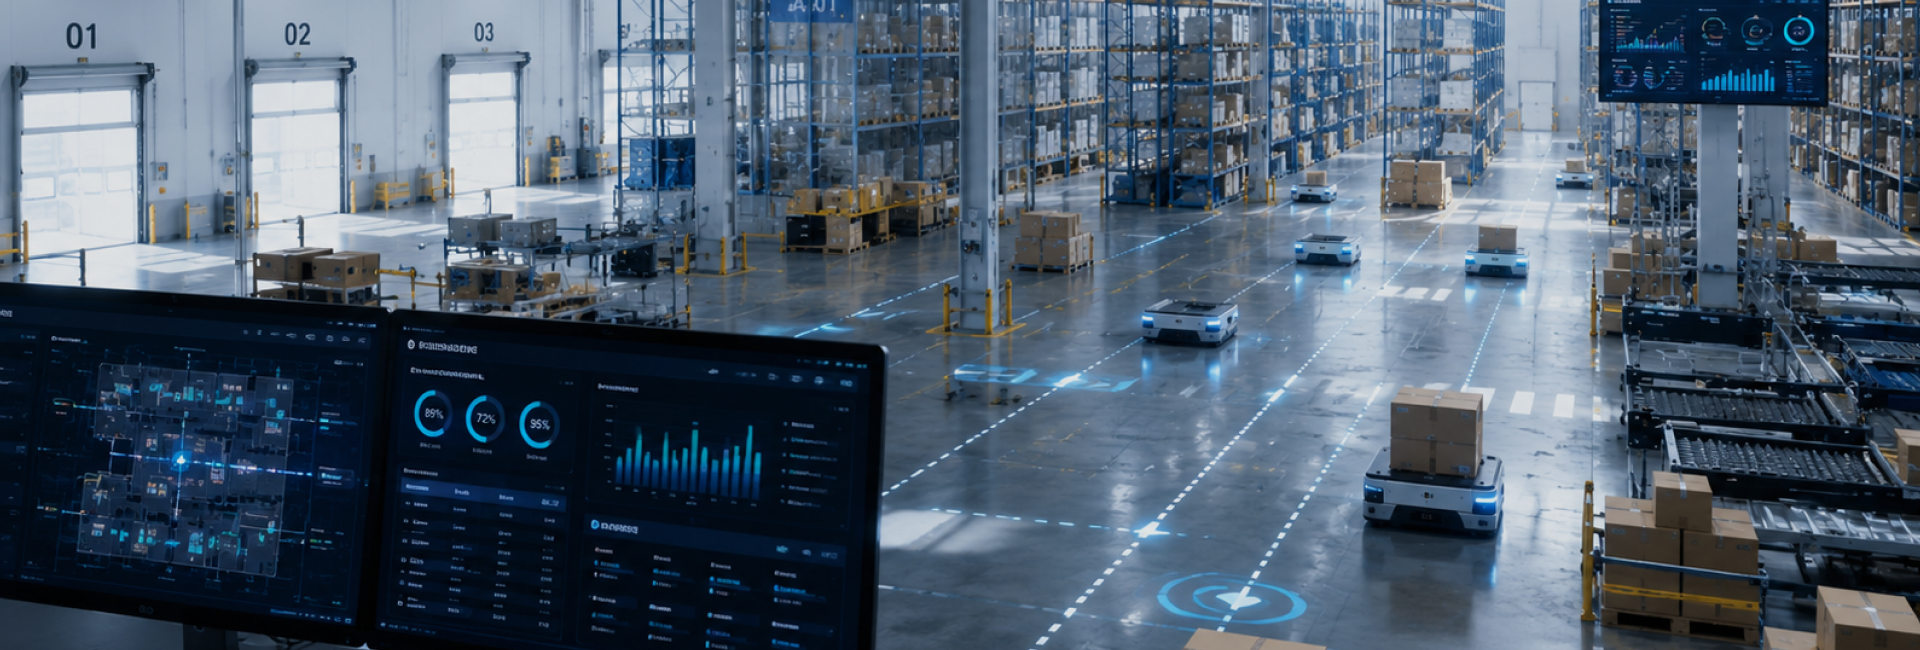
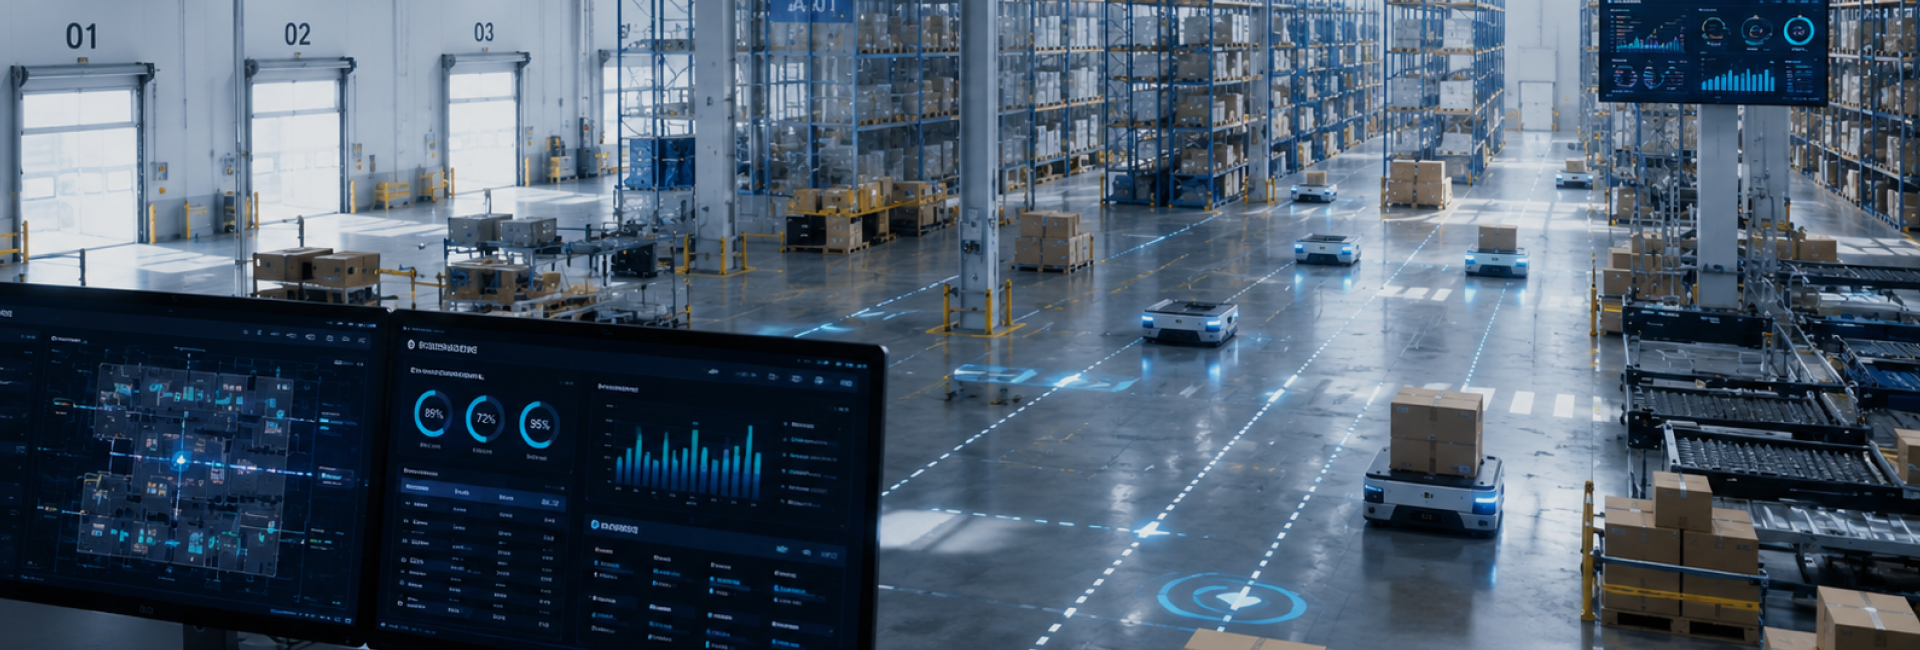
현존하는 거의 모든 주행 제어를 직접 개발합니다.
가격은 낮추고, 성능은 높인 시스템 납품이 가능하며, 모든 기술을 120% 활용 할 수 있습니다.
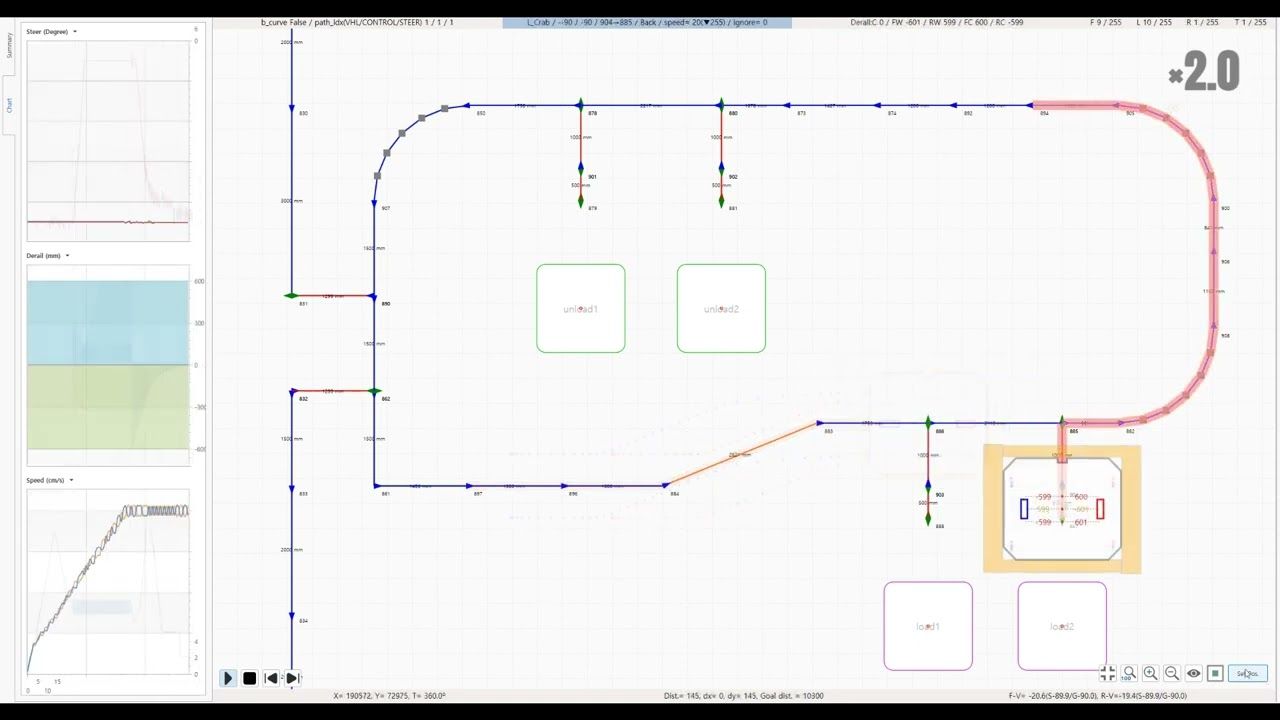
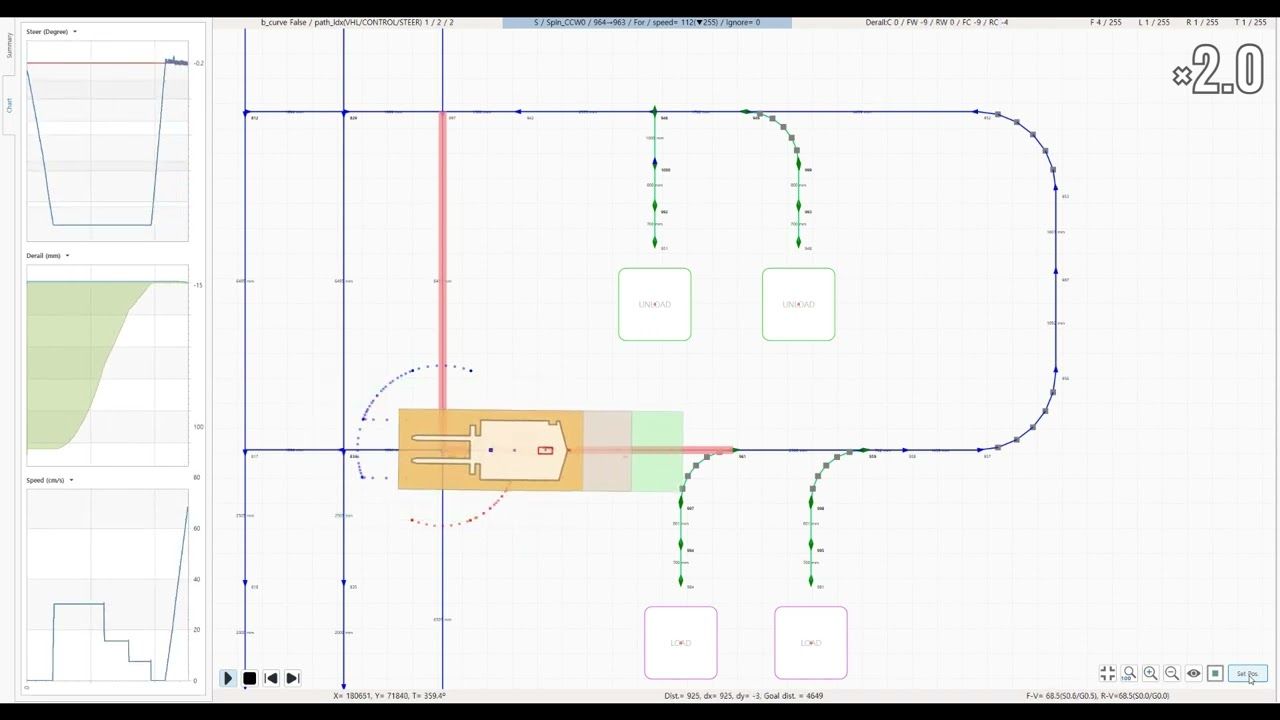
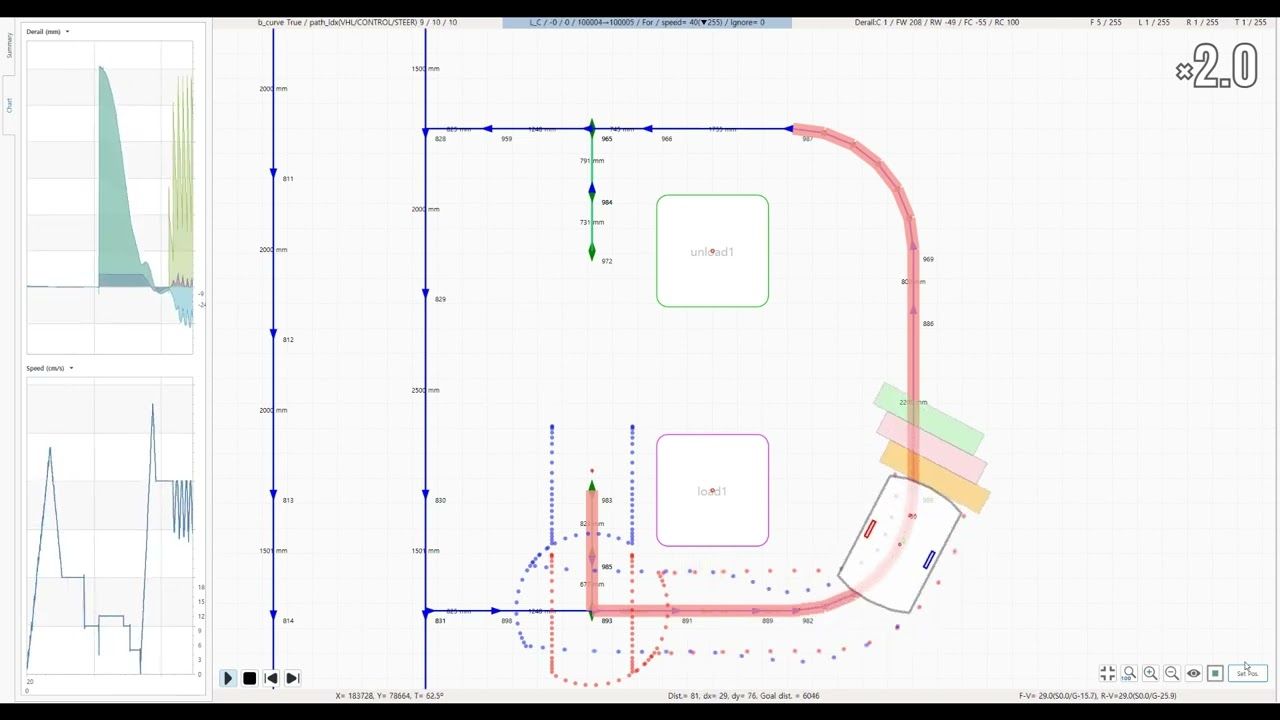
BEM의 SIMULATOR는
실제 AMR/AGV 제어 & 통신 소스코드와 100% 동일합니다.
출장 전, 90% 이상의 작업을 완료 및 최적화 할 수 있습니다.
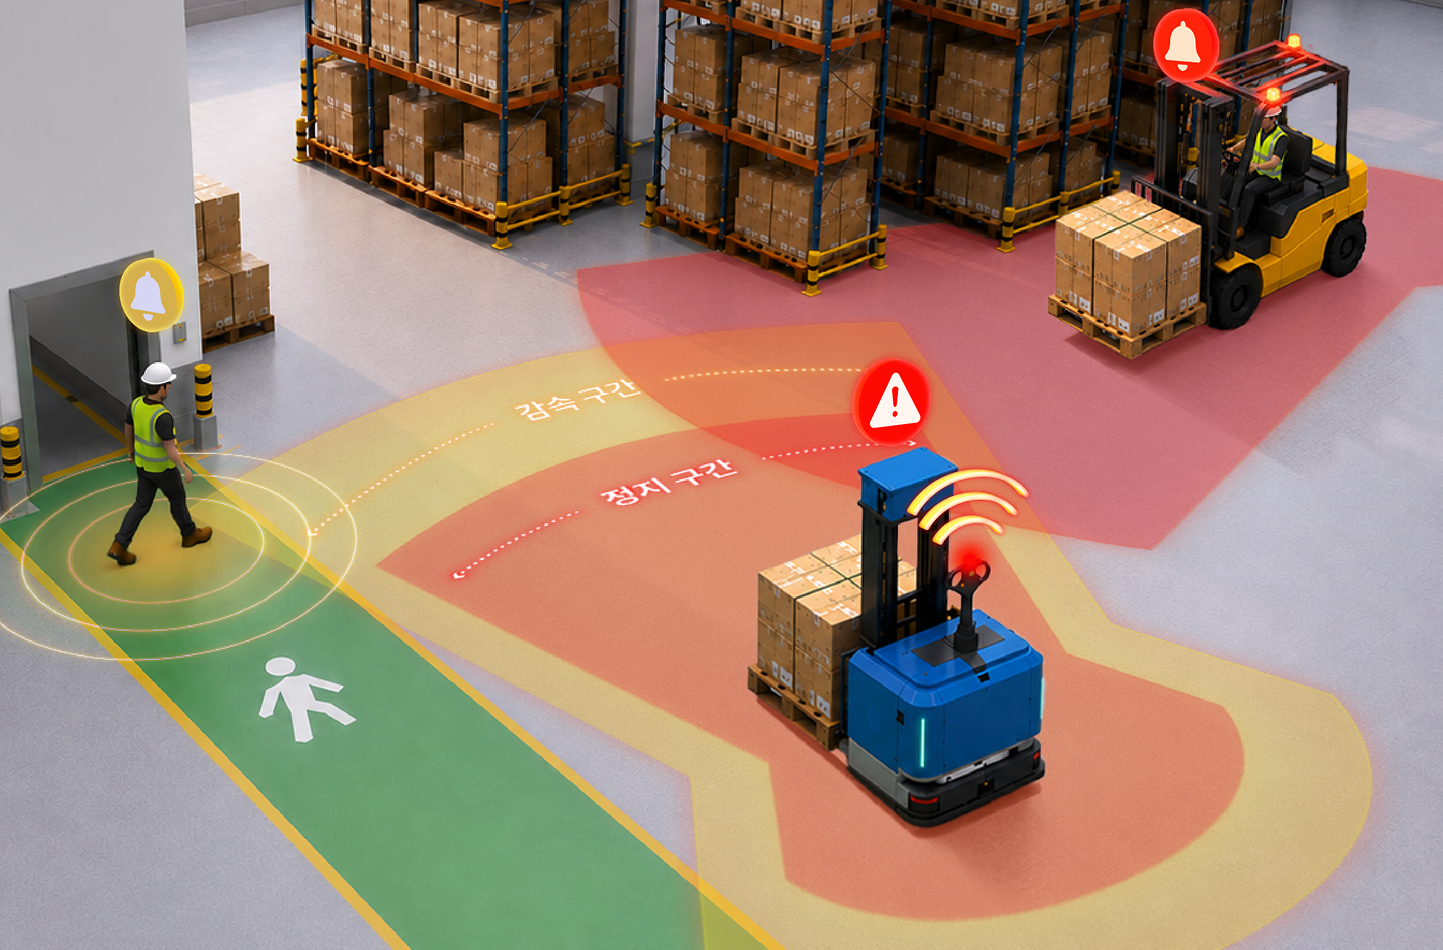
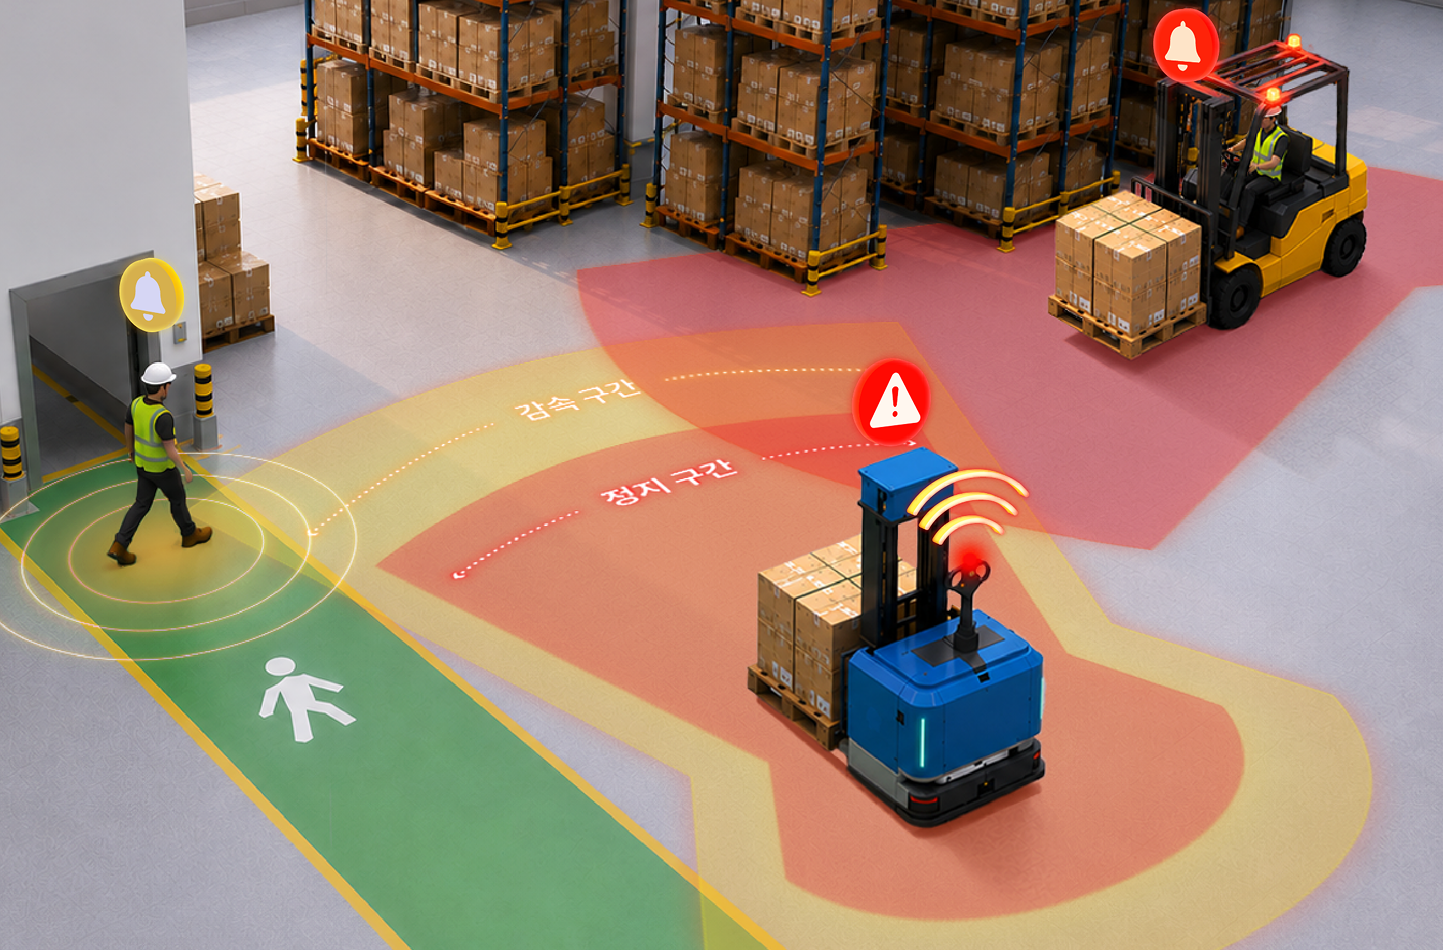
양방향 접근 경보를 제공하는 안전 거리 시스템
UWB 기술을 활용해 각 태그간의 거리를 정밀하게 측정하고, 양방향 경고 알람을 통해 산업 현장에서 발생할 수 있는 충돌 사고를 예방합니다.
· 차량 부착형 태그 : 산업 현장에서 차량 간의 충돌 위험을 줄일 수 있는 제품으로 차량 부착형 태그 설치시 안내 음성과 LED 전등의 색상으로 운전자에게 주의 / 위험을 알려줍니다.
· 보행자 부착형 태그 : 산업 현장에서 보행자와 차량간의 충돌 위험을 줄일 수 있는 제품으로 차량 부착형 태그 설치시 차량과 보행자간의 거리를 측정해 보행자에게 진동과 경고음으로 주의 / 위험을 알려줍니다.
안전 거리 시스템 특징
차량과 차량, 차량과 보행자 간의 충돌 위험을 사전에 감지하고 예방합니다.
실시간 거리 측정 및 상태 모니터링으로 지속적인 안전 관리를 지원합니다.
양방향 경고 알람을 통해 위험 상황을 즉시 인지할 수 있습니다.
차량 운행 속도, 방향 등 다양한 조건을 반영한 정밀한 설정으로 작업 효율과 생산성을 높일 수 있습니다
MENU - SUMMARY
* 본 내용은 기능 및 성능 향상을 위해 예고없이 변경될 수 있습니다.
User
Comm.
Monitoring
Vehicle
Guide Sensor
Alarm
User Operation
User Setting
Simulation
Log
MAJOR TECHNOLOGY
* 본 내용은 기능 및 성능 향상을 위해 예고없이 변경될 수 있습니다.
1. AMR.AGV Protocol (차량 표준 프로토콜)
● 열악한 무선 통신에서도 강인한 통신 프로토콜을 제공함
● Simple하게 5개의 메시지로 구성 되어있지만, 국제표준반도체통신(SECS) 구현에 문제는 없음
● 거의 모든 유도 및 주행 장치에 대한 차량 제어 및 납품 경험을 토대로 하나의 표준 프로토콜로 모두 지원됨
2. [BEM ACS 전용] Send Map (지도 일괄 전송)
● BEM ACS 사용 시, AGV 유도방식(무선, 반무선, 유선) 및 기구학(DD, SD, 2SD등)에 관계 없이 적용 가능함
● AMR / AGV에 지도를 전송하면 AGVS가 갱신 가능 할 때를 알아서 판단하여 자동 적용함
3. [BEM ACS 전용] Send Setting (세팅 일괄 전송)
● AMR / AGV 주행제어 및 시스템 세팅 등을 일괄 전송 할 수 있음
● AMR / AGV에 세팅 데이터를 전송하면 AGVS가 갱신 가능 할 때를 알아서 판단하여 자동 적용함
4. [BEM ACS 전용] Receive Path/Control (경로 데이터 수신)
● 경로 및 제어 데이터를 ACS로부터 수신 받아 사용하는 기술임
● AMR / AGV에 Path-planning 기술이 필요 없으며, ACS와의 경로 정합 작업하지 않아도 되는 장점이 있음
5. Dynamic Goal/AD (동적 목적지 / 가감속)
● 차량이 주행 중에 목적지가 바뀌더라도 정지하지 않고 계속 주행하는 동적 가감속 기술임
● Widthout Path-data에서는 적용이 어려움
● 제대로 된 ACS는 목적지를 끊어 주기 때문에 차량이 주행 중에 목적지 노드 값이 계속 바뀜
6. Transfer L/U Display (명령 L/U 위치 표시)
● 수행 중인 명령의 Load와 Unload 포트(노드) 위치가 지도 화면 상에서 차량-포트(노드) Line으로 표시됨
7. [BEM ACS 전용] Diff. AGV Display (다른 AGV 표시)
● 해당 AMR / AGV에 가까운 AGV들을 지도 화면 상에 표시함
8. [BEM ACS 전용] Send Semi-auto Command (반자동 명령 생성)
● AMR/AGV에서 ACS에게 명령 생성을 요청 함
● ACS에서 이동 명령을 생성해야 Traffic 및 History 기능에 문제가 없어짐
9. Receive Paused/Resume (일시정지/재실행 수신)
● 차량을 일시적으로 정지하고 재실행하는 기능
10. Receive Warning/Emergency (경고/긴급 수신)
● 차량에 경고를 일시적으로 정지하고 재실행하는 기능
11. Send Cancel / Abort (취소 / 중단 수신)
● 수행 중인 명령을 취소하는 기능
● 정상적인 경우, CANCEL로 처리되지만 비정상적인 경우 강제 취소(ABORT) 기능을 사용해야 함
12. Receive Abort (중단 수신)
● ACS가 AMR/AGV가 수행 중인 명령을 강제 중단하는 경우가 있음
● 이동 명령의 경우, 마지막으로 받은 Sub_goal까지 주행하게 됨
13. Receive Carrier Management (캐리어 관리 수신)
● ACS에서 AMR/AGV의 Carrier ID를 변경함 → 차량에서 수동으로도 함
14. Send Install/Uninstall (설치/설치해제 전송)
● 차량의 유지보수를 위한 설치 및 설치 해제 요청을 AMR/AGV에서 ACS로 전송함
15. CB Protocol (표준 Control Board 통신 프로토콜) → 메뉴얼 참조
● Simple 하지마나 거의 모든 유도 및 주행 장치를 지원하는 표준 프로토콜임
● 제어보드가 PLC의 경우, Maker의 전용 통신으로 구현하기도 함 → Customizing이 필요함
16. Check Comm. (통신 확인)
● 설정된 시간보다 오래 동안 Controller과의 통신 끊김이 발생되면 ALARM을 발생 시킴
● 상호 간의 Watch-dog 역할을 수항햄 → 모터 드라이버에 Watch-dog 기능이 있으면 모두 활성화 해야함
17. Silent-stop (무언정지 알림)
● ACS에 명령이 할당되어 있지만 차량이 무언정지를 하고 있을 때 Alarm 또는 Warning 처리하는 기술임
● 지원 무언정지 : [MOVE중, 장애물 감지 정지], [충전 중, 배터리 용량 감소], Load, Unload, Charging Start/End,[RCS로 부터 명령이 할당 되었지만 다음 스케줄이 오지 않는 경우]
18. Full Charging (완전충전 처리)
● 설정된 전압까지 충전 되었을 때, 충전을 자동 해제 시키는 기능
● 일반 충전기는 완충 되면 자동으로 충전을 끊어 버림으로 AMR/AGV가 방전 될 수 있음
● AMR/AGV가 충전기 위치에 있는 경우, ACS는 설정된 시간 후에 해당 AMR/AGV에게 충전 명령을 다시 내림 → ACS에 해당 기능이 없는 경우, AMR/AGV쪽 추가 개발 필요
19. Sensor Monitoring (센서 모니터링)
● Controller의 제어 및 센서 데이터를 한 눈에 확인할 수 있음
● Controller 담당자가 센서 모니터링 데이터를 직접 추가/변경/삭제 할 수 있음
20. ODS Control (장애물 센서 감지 제어)
● 주행 타입 및 속도에 따라 장애물 감지 센서의 감지영역 필드를 자동 변경 (제어)하는 기술임
● 주행 타입 및 속도에 따라 감지영역을 달리하지 않으면 장애물이 조금만 감지되어도 AMR/AGV는 운영 정지하게 됨
21. Semi-manual Command (반수동 명령 생성)
● 차량이 주행 중에 목적지가 바뀌더라도 정지하지 않고 계속 주행하는 동적 가감속 기술임
22. Manual Control (수동 주행 제어)
● 터치화면으로 수동 주행 제어가 가능함
23. User Maintenance Functions (사용자 유지보수 기능)
● 범퍼 무시 on/off, 모터 블레이크 on/off, ODS 필드 변경, L/U 정밀도 무시 등의 가능 모음
24. AD based on Position (위치기반 가감속)
● 설정된 중력가속도 값을 기반으로 목적지까지 차량의 속도를 계획하는 동적 가감속 기술임
● 차량의 위치를 알 수 있을 때 사용됨
25. Dead Reckoning (추측항법)
● 노드와 노드 사이에서 절대위치를 모를 경우 차량 위치를 추정하는 기술임
● 유선유도에서는 보통 적용하지 않음
26. PIDControl (PID 제어)
● P(비례), I(적분), D(미분)의 오차 값을 피드백 받아 최적의 제어를 계산하는 기술임
● 동적으로 P,I,D 비율 조정이 가능함
27. Dynamic Control Offset (속도에 따른 동적 제어위치 조정)
● 차량의 속도에 따라 제어원점응로부터의 최적의 제어 Offset 을 계산하는 기술임
28. Inadvance control exe. (사전 제어 실행)
● N번째 제어 계획(CP)까지 주행하더라도 N+1번째 사전동작(제자리회전, 조향회전 등)을 미리 하는 기술임
● 목적지가 갱신되기 전에 사전 제어를 진행하여 Circle Time을 최소화 할 수 있음
29. Control Weight (제어 가중치)
● 최대/기본 제어 파라미터 가중치를 경로에 따라 조정하는 기술임
30. Control Offset (제어 거리 조정)
● 차량의 속도에 따라 제어 거리를 조절하는 기술임
● 보통 차량 속도가 빠를 때는 멀리 보게 만들어 부드럽게 주행 시키며, 속도가 느릴 때는 가까이 보게 만들어 정밀도를 높임
31. Speed Control according to Derail (탈선에 따른 속도 제어)
● 탈선값에 따라 차량의 속도를 제어하는 기술임
● 탈선값이 커지면 탈선 회복을 위해 감속하고 탈선 값이 줄어들면 그만큼 가속을 하는 기술임
32. Driving Control according to Derail (탈선에 따른 주행제어)
● 탈선에 따라 조향 제어값을 세분화하여 빠르게 탈선회복을 할 수 있음
● 고속 주행제어시 차량의 흔들림을 최소화 하는 기술임
33. Driving Control according to Speed (속도에 따른 주행제어)
● P(비례), I(적분), D(미분)의 오차 값을 피드백 받아 최적의 제어를 계산하는 기술임
● 동적으로 P,I,D 비율 조정이 가능함
34. Derail Check according to Driving-type (주행 타입에 따른 탈선 확인)
● 주행 타입에 따라 탈선 체크를 달리하는 기술임
● 주행 타입에 따라 탈선 값을 설정할 수 있으며, 주행 타입에 따라 탈선을 계산하는 방법이 다름
35. Speed Control for Multi-steering (다중 조향 구동부의 속도 제어)
● 두 개 이상의 조향형 구동부를 사용하는 차량의 미세 속도 제어임
● 조향 구동부가 두 개 이상 일 때, 조향 구동부의 각도 차에 의한 구동모터 부하를 막는 기술임
36. Contrl Realistic Alarm (주행제어 불가 알람)
● 주행제어가 불가능한 상태를 Kinematics로 계산하여 미리 멈춘다.
● 구동모터 드라이버는 부하 발생 시 자동 정지 되지만 고장이 날 수 있음으로 부하 발생 전에 S/W적으로 계산하여 Alarm을 발생함
37. Optimizing Control according to Steer (조향에 따른 최적 제어)
● 제자리 회전 또는 직각 주행 시, 조향이 돌아가 있는 방향응로 제어하는 기술임
● 제어계획에서 결정된 조향 제어값이 아닌, 실시간 조향 조건에 따라 그대로 제어됨으로 빠른 제어가 가능함
38. L/U Check Accuracy (정지 정밀도 체크)
● Load/Unload 동작 전에 정지 정밀도를 확인하는 기술임
● L/U가 가능한 위치 및 각도를 설정할 수 있으며, 설정된 값보다 크면 Alarm을 발생 시킴
39. Node PP (노드 기반 경로 계획)
● 일반적인 경로계획 기술임
● A*와 유전자 알고리즘을 이용하여 최적의 경로를 빠르게 탐색함
40. Block PP (블록 기반 경로 계획)
● Topological MAP을 Feature MAP으로 자동 변환하는 기술을 통해 일반 PP에 비해 최소 40배 이상 (MAP 크기가 클수록 또는 노드 개수가 많을 수록 더 빠름) 빠른 PP 기술임
41. Prevent PP (경로 계획 차단)
● 경로가 연결되어 있지만 해당 경로 이외의 경로로 경로 계획을 하게 만드는 기술임
● Sitecode (아래 참조)마다 지정이 가능하며, 주로 군집 최적화를 위해 사용됨
42. Path Weight (경로 가중치)
● 경로에 가중치를 주어 경로를 탐색할 때, 다른 경로를 선택하도록 하는 기술임
● 해당 경로를 이용해야 하는 경우에만 경로 계획을 해야 할 때 사용됨
Solution
현존하는 거의 모든 주행 제어를 직접 개발합니다.
가격은 낮추고, 성능은 높인 시스템 납품이 가능하며, 모든 기술을 120% 활용 할 수 있습니다.
BEM의 SIMULATOR는 실제 AMR/AGV 제어 & 통신
소스코드와 100% 동일합니다.
출장 전, 90% 이상의 작업을 완료 및 최적화 할 수 있습니다.
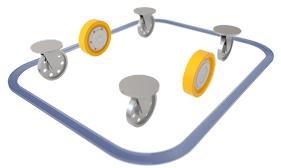
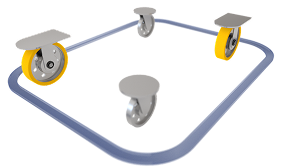
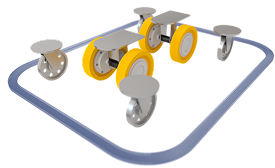
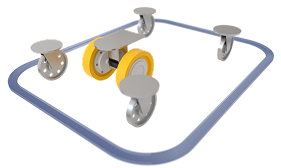
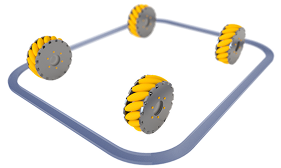
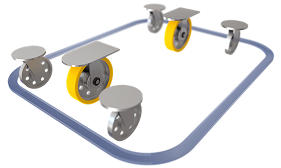
2SD(=QD)
ISD
DD
양방향 접근 경보를 제공하는 안전거리 시스템
UWB 기술을 활용해 각 태그간의 거리를 정밀하게 측정하고, 양방향 경고 알람을 통해
산업 현장에서 발생할 수 있는 충돌 사고를 예방합니다.
· 차량 부착형 태그 : 산업 현장에서 차량 간의 충돌 위험을 줄일 수 있는 제품으로 차량 부착형 태그 설치시 안내 음성과 LED 전등의 색상으로 운전자에게 주의 / 위험을 알려줍니다.
· 보행자 부착형 태그 : 산업 현장에서 보행자와 차량간의 충돌 위험을 줄일 수 있는 제품으로 차량 부착형 태그 설치시 차량과 보행자간의 거리를 측정하여 보행자에게 진동과 경고음으로
주의 / 위험을 알려줍니다.
안전 거리 시스템 특징
차량과 차량, 차량과 보행자 간의 충돌 위험을 사전에 감지하고 예방합니다.
실시간 거리 측정 및 상태 모니터링으로 지속적인 안전 관리를 지원합니다.
양방향 경고 알람을 통해 위험 상황을 즉시 인지할 수 있습니다.
차량 운행 속도, 방향 등 다양한 조건을 반영한 정밀한 설정으로 작업 효율과 생산성을 높일 수 있습니다
MENU - SUMMARY
* 본 내용은 기능 및 성능 향상을 위해 예고없이 변경될 수 있습니다.
User
Comm.
Monitoring
Vehicle
Guide Sensor
Alarm
User Operation
User Setting
Simulation
Log
MAJOR TECHNOLOGY
* 본 내용은 기능 및 성능 향상을 위해 예고없이 변경될 수 있습니다.
1. AMR/AGV Protocol (차량 표준 프로토콜) → 메뉴얼 참조
● 열악한 무선 통신에서도 강인한 통신 프로토콜을 제공함
● Simple하게 5개의 메시지로 구성 되어있지만, 국제표준반도체통신(SECS) 구현에 문제는 없음
● 거의 모든 유도 및 주행 장치에 대한 차량 제어 및 납품 경험을 토대로 하나의 표준 프로토콜로 모두 지원됨
2. [BEM ACS 전용] Send Map (지도 일괄 전송)
● BEM ACS 사용 시, AGV 유도방식(무선, 반무선, 유선) 및 기구학(DD, SD, 2SD등)에 관계 없이 적용 가능함
● AMR / AGV에 지도를 전송하면 AGVS가 갱신 가능 할 때를 알아서 판단하여 자동 적용함
3. [BEM ACS 전용] Send Setting (세팅 일괄 전송)
● AMR / AGV 주행제어 및 시스템 세팅 등을 일괄 전송 할 수 있음
● AMR / AGV에 세팅 데이터를 전송하면 AGVS가 갱신 가능 할 때를 알아서 판단하여 자동 적용함
4. [BEM ACS 전용] Receive Path/Control (경로 데이터 수신)
● 경로 및 제어 데이터를 ACS로부터 수신 받아 사용하는 기술임
● AMR / AGV에 Path-planning 기술이 필요 없으며, ACS와의 경로 정합 작업하지 않아도 되는 장점이 있음
5. Dynamic Goal/AD (동적 목적지 / 가감속)
● 차량이 주행 중에 목적지가 바뀌더라도 정지하지 않고 계속 주행하는 동적 가감속 기술임
● Widthout Path-data에서는 적용이 어려움
● 제대로 된 ACS는 목적지를 끊어 주기 때문에 차량이 주행 중에 목적지 노드 값이 계속 바뀜
6. Transfer L/U Display (명령 L/U 위치 표시)
● 수행 중인 명령의 Load와 Unload 포트(노드) 위치가 지도 화면 상에서 차량-포트(노드) Line으로 표시됨
7. [BEM ACS 전용] Diff. AGV Display (다른 AGV 표시)
● 해당 AMR / AGV에 가까운 AGV들을 지도 화면 상에 표시함
8. [BEM ACS 전용] Send Semi-auto Command (반자동 명령 생성)
● AMR/AGV에서 ACS에게 명령 생성을 요청 함
● ACS에서 이동 명령을 생성해야 Traffic 및 History 기능에 문제가 없어짐
9. Receive Paused/Resume (일시정지/재실행 수신)
● 차량을 일시적으로 정지하고 재실행하는 기능
10. Receive Warning/Emergency (경고/긴급 수신)
● 차량에 경고를 일시적으로 정지하고 재실행하는 기능
11. Send Cancel / Abort (취소 / 중단 수신)
● 수행 중인 명령을 취소하는 기능
● 정상적인 경우, CANCEL로 처리되지만 비정상적인 경우 강제 취소(ABORT) 기능을 사용해야 함
12. Receive Abort (중단 수신)
● ACS가 AMR/AGV가 수행 중인 명령을 강제 중단하는 경우가 있음
● 이동 명령의 경우, 마지막으로 받은 Sub_goal까지 주행하게 됨
13. Receive Carrier Management (캐리어 관리 수신)
● ACS에서 AMR/AGV의 Carrier ID를 변경함 → 차량에서 수동으로도 함
14. Send Install/Uninstall (설치/설치해제 전송)
● 차량의 유지보수를 위한 설치 및 설치 해제 요청을 AMR/AGV에서 ACS로 전송함
15. CB Protocol (표준 Control Board 통신 프로토콜) → 메뉴얼 참조
● Simple 하지마나 거의 모든 유도 및 주행 장치를 지원하는 표준 프로토콜임
● 제어보드가 PLC의 경우, Maker의 전용 통신으로 구현하기도 함 → Customizing이 필요함
16. Check Comm. (통신 확인)
● 설정된 시간보다 오래 동안 Controller과의 통신 끊김이 발생되면 ALARM을 발생 시킴
● 상호 간의 Watch-dog 역할을 수항햄 → 모터 드라이버에 Watch-dog 기능이 있으면 모두 활성화 해야함
17. Silent-stop (무언정지 알림)
● ACS에 명령이 할당되어 있지만 차량이 무언정지를 하고 있을 때 Alarm 또는 Warning 처리하는 기술임
● 지원 무언정지 : [MOVE중, 장애물 감지 정지], [충전 중, 배터리 용량 감소], Load, Unload, Charging Start/End,[RCS로 부터 명령이 할당 되었지만 다음 스케줄이 오지 않는 경우]
18. Full Charging (완전충전 처리)
● 설정된 전압까지 충전 되었을 때, 충전을 자동 해제 시키는 기능
● 일반 충전기는 완충 되면 자동으로 충전을 끊어 버림으로 AMR/AGV가 방전 될 수 있음
● AMR/AGV가 충전기 위치에 있는 경우, ACS는 설정된 시간 후에 해당 AMR/AGV에게 충전 명령을 다시 내림 → ACS에 해당 기능이 없는 경우, AMR/AGV쪽 추가 개발 필요
19. Sensor Monitoring (센서 모니터링)
● Controller의 제어 및 센서 데이터를 한 눈에 확인할 수 있음
● Controller 담당자가 센서 모니터링 데이터를 직접 추가/변경/삭제 할 수 있음
20. ODS Control (장애물 센서 감지 제어)
● 주행 타입 및 속도에 따라 장애물 감지 센서의 감지영역 필드를 자동 변경 (제어)하는 기술임
● 주행 타입 및 속도에 따라 감지영역을 달리하지 않으면 장애물이 조금만 감지되어도 AMR/AGV는 운영 정지하게 됨
21. Semi-manual Command (반수동 명령 생성)
● 차량이 주행 중에 목적지가 바뀌더라도 정지하지 않고 계속 주행하는 동적 가감속 기술임
22. Manual Control (수동 주행 제어)
● 터치화면으로 수동 주행 제어가 가능함
23. User Maintenance Functions (사용자 유지보수 기능)
● 범퍼 무시 on/off, 모터 블레이크 on/off, ODS 필드 변경, L/U 정밀도 무시 등의 가능 모음
24. AD based on Position (위치기반 가감속)
● 설정된 중력가속도 값을 기반으로 목적지까지 차량의 속도를 계획하는 동적 가감속 기술임
● 차량의 위치를 알 수 있을 때 사용됨
25. Dead Reckoning (추측항법)
● 노드와 노드 사이에서 절대위치를 모를 경우 차량 위치를 추정하는 기술임
● 유선유도에서는 보통 적용하지 않음
26. PIDControl (PID 제어)
● P(비례), I(적분), D(미분)의 오차 값을 피드백 받아 최적의 제어를 계산하는 기술임
● 동적으로 P,I,D 비율 조정이 가능함
27. Dynamic Control Offset (속도에 따른 동적 제어위치 조정)
● 차량의 속도에 따라 제어원점응로부터의 최적의 제어 Offset 을 계산하는 기술임
28. Inadvance control exe. (사전 제어 실행)
● N번째 제어 계획(CP)까지 주행하더라도 N+1번째 사전동작(제자리회전, 조향회전 등)을 미리 하는 기술임
● 목적지가 갱신되기 전에 사전 제어를 진행하여 Circle Time을 최소화 할 수 있음
29. Control Weight (제어 가중치)
● 최대/기본 제어 파라미터 가중치를 경로에 따라 조정하는 기술임
30. Control Offset (제어 거리 조정)
● 차량의 속도에 따라 제어 거리를 조절하는 기술임
● 보통 차량 속도가 빠를 때는 멀리 보게 만들어 부드럽게 주행 시키며, 속도가 느릴 때는 가까이 보게 만들어 정밀도를 높임
31. Speed Control according to Derail (탈선에 따른 속도 제어)
● 탈선값에 따라 차량의 속도를 제어하는 기술임
● 탈선값이 커지면 탈선 회복을 위해 감속하고 탈선 값이 줄어들면 그만큼 가속을 하는 기술임
32. Driving Control according to Derail (탈선에 따른 주행제어)
● 탈선에 따라 조향 제어값을 세분화하여 빠르게 탈선회복을 할 수 있음
● 고속 주행제어시 차량의 흔들림을 최소화 하는 기술임
33. Driving Control according to Speed (속도에 따른 주행제어)
● P(비례), I(적분), D(미분)의 오차 값을 피드백 받아 최적의 제어를 계산하는 기술임
● 동적으로 P,I,D 비율 조정이 가능함
34. Derail Check according to Driving-type (주행 타입에 따른 탈선 확인)
● 주행 타입에 따라 탈선 체크를 달리하는 기술임
● 주행 타입에 따라 탈선 값을 설정할 수 있으며, 주행 타입에 따라 탈선을 계산하는 방법이 다름
35. Speed Control for Multi-steering (다중 조향 구동부의 속도 제어)
● 두 개 이상의 조향형 구동부를 사용하는 차량의 미세 속도 제어임
● 조향 구동부가 두 개 이상 일 때, 조향 구동부의 각도 차에 의한 구동모터 부하를 막는 기술임
36. Contrl Realistic Alarm (주행제어 불가 알람)
● 주행제어가 불가능한 상태를 Kinematics로 계산하여 미리 멈춘다.
● 구동모터 드라이버는 부하 발생 시 자동 정지 되지만 고장이 날 수 있음으로 부하 발생 전에 S/W적으로 계산하여 Alarm을 발생함
37. Optimizing Control according to Steer (조향에 따른 최적 제어)
● 제자리 회전 또는 직각 주행 시, 조향이 돌아가 있는 방향응로 제어하는 기술임
● 제어계획에서 결정된 조향 제어값이 아닌, 실시간 조향 조건에 따라 그대로 제어됨으로 빠른 제어가 가능함
38. L/U Check Accuracy (정지 정밀도 체크)
● Load/Unload 동작 전에 정지 정밀도를 확인하는 기술임
● L/U가 가능한 위치 및 각도를 설정할 수 있으며, 설정된 값보다 크면 Alarm을 발생 시킴
39. Node PP (노드 기반 경로 계획)
● 일반적인 경로계획 기술임
● A*와 유전자 알고리즘을 이용하여 최적의 경로를 빠르게 탐색함
40. Block PP (블록 기반 경로 계획)
● Topological MAP을 Feature MAP으로 자동 변환하는 기술을 통해 일반 PP에 비해 최소 40배 이상 (MAP 크기가 클수록 또는 노드 개수가 많을 수록 더 빠름) 빠른 PP 기술임
41. Prevent PP (경로 계획 차단)
● 경로가 연결되어 있지만 해당 경로 이외의 경로로 경로 계획을 하게 만드는 기술임
● Sitecode (아래 참조)마다 지정이 가능하며, 주로 군집 최적화를 위해 사용됨
42. Path Weight (경로 가중치)
● 경로에 가중치를 주어 경로를 탐색할 때, 다른 경로를 선택하도록 하는 기술임
● 해당 경로를 이용해야 하는 경우에만 경로 계획을 해야 할 때 사용됨